以前、2足歩行ロボットを機械学習を使って実現する方法を投稿しましたね。
あれを拡張して、Unityで実験してみましたよ。
折角 Unityを使うので、足首を付けて、胴体を拡張してみました。
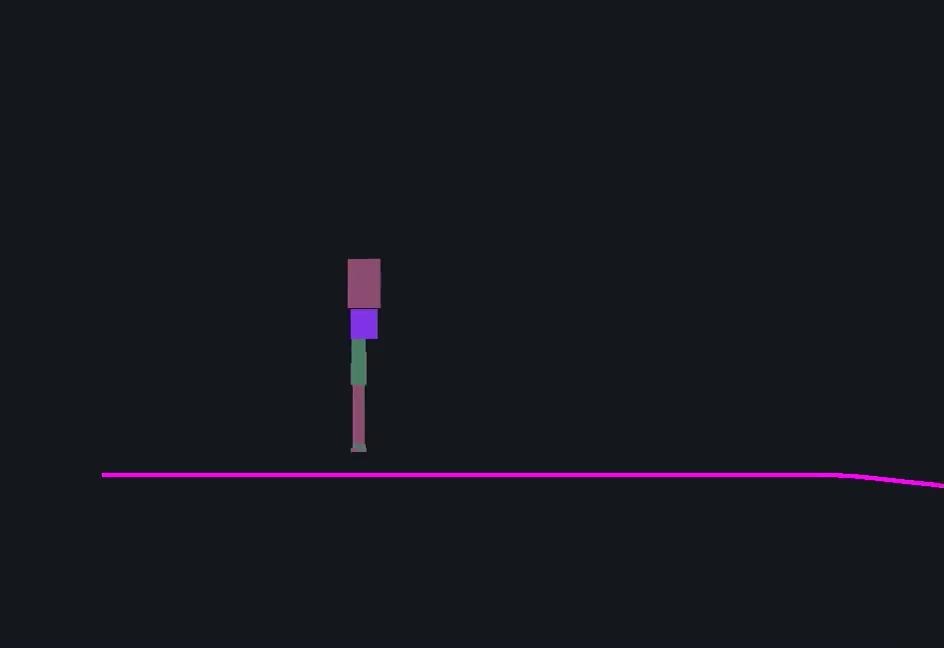
初期、段階では、足を動かすことも出来無さそうですね。
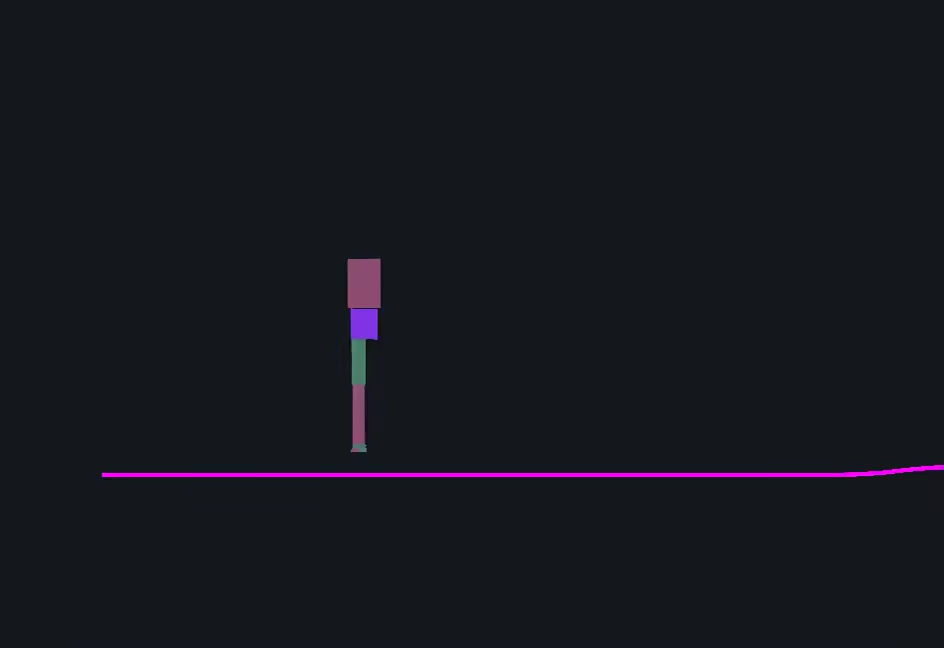
一歩前進しましたね。
ぎこちないですが、前進することが出来ていますよ。
ある程度の起伏もこなせるレベルに到達しましたね。
かなりの起伏もこなしています。凄いですね。
全ての起伏をクリアしています。
足取りもスムーズになっていますね。
十分、2足歩行を獲得している状態ですね。